

SEMPRONIANO. Il primo si chiama Remo ed è arrivato a Semproniano nel novembre del 2025. Il secondo, Romolo, è stato sviluppato grazie a quello che i ricercatori hanno imparato osservando le reazioni dei lupi e dalla fine di settembre è al centro di una nuova campagna di prove sull’Amiata. Sono due prototipi tecnologici, strumenti di una ricerca che affronta una delle questioni più difficili per chi vive di allevamento: come proteggere gli animali al pascolo senza uccidere o ferire i predatori.
La Maremma e la sua montagna diventano così luoghi di sperimentazione per un progetto dell’Università di Padova, sviluppato in collaborazione con Regione Veneto e Veneto Agricoltura, che mette insieme luci stroboscopiche, ultrasuoni e, nei prossimi passaggi, sensori e intelligenza artificiale.
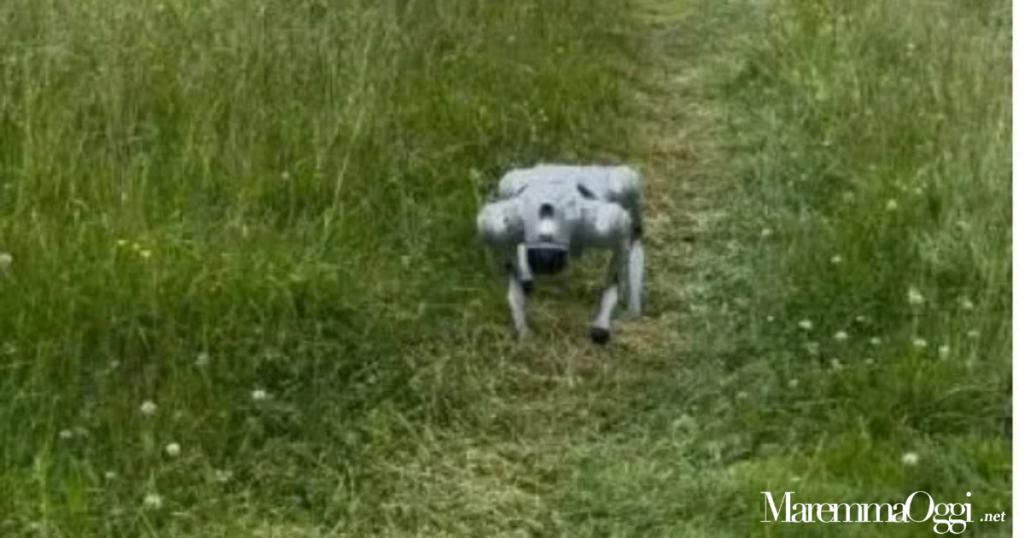
All’orizzonte c’è anche un possibile guardiano mobile: un cane-robot capace di spostarsi sul terreno e portare i dissuasori dove viene individuato il lupo. È uno sviluppo futuro, ancora da realizzare e verificare. Il lavoro già cominciato riguarda invece la risposta degli animali agli stimoli e la costruzione di dispositivi che possano diventare efficaci, autonomi e utilizzabili anche lontano dalle reti elettriche.
Una prospettiva che parla anche alla Maremma: provare a dare agli allevatori un ulteriore strumento di difesa, cercando di intervenire prima che il predatore raggiunga il bestiame.
Il lupo impara
Alla base della ricerca c’è una difficoltà precisa: uno stimolo che inizialmente allontana un animale può perdere efficacia quando diventa familiare.
Un suono ripetuto sempre nello stesso modo o una luce prevedibile possono progressivamente smettere di essere percepiti come un elemento da evitare. È il fenomeno dell’assuefazione, sul quale si concentra una parte importante del progetto.
Il gruppo di ricerca, coordinato dai professori Nicola Trivellin, Alessandro Pozzebon e Michele Scotton, sta studiando come combinare tecnologie consolidate e nuove soluzioni, variando le caratteristiche dei segnali e il modo in cui vengono utilizzati.
La sfida consiste nel capire quali stimoli provochino una risposta di allontanamento e come mantenere questa risposta nel tempo, evitando che il dispositivo diventi una presenza alla quale il lupo finisce per abituarsi.
Trivellin: «Individuare le soluzioni non letali più efficaci»
A spiegare il percorso è il professor Nicola Trivellin, del Dipartimento di Ingegneria industriale dell’Università di Padova, che mette al centro la necessità di misurare le reazioni degli animali.
«Lo scopo della nostra attività di ricerca è individuare quali soluzioni non letali siano più efficaci per allontanare il lupo dalle zone di pascolo», afferma.
Il primo passaggio è dunque sperimentale: osservare, confrontare e raccogliere dati, prima di arrivare a una tecnologia destinata all’impiego negli allevamenti.
«La prima fase del progetto prevede infatti l’analisi della risposta del lupo ad una serie di stimoli di tipo differente, ad esempio ottici e acustici, variati nel tempo e nelle loro caratteristiche».
A questa parte si affianca una seconda esigenza, altrettanto concreta: riconoscere la presenza del predatore senza costruire un sistema troppo costoso o difficile da alimentare.
«Al tempo stesso è necessario sviluppare dei sistemi di sensori che siano in grado di rilevare la presenza del lupo nell’ambiente alpino, in modo efficace, ma al tempo stesso con costo contenuto e in grado di operare con ridotto consumo energetico».
Efficacia, costi e autonomia devono quindi procedere insieme. Un dispositivo destinato ai pascoli deve poter lavorare nelle condizioni reali delle aziende, comprese quelle delle aree più isolate.
A Semproniano Remo osserva la risposta dei lupi
Il primo prototipo è stato installato nel novembre 2025 nel parco faunistico AnimaNatura di Semproniano.
È qui che Remo ha permesso di cominciare a studiare le reazioni dei lupi a segnali differenti, in un ambiente reale ma controllato. Secondo quanto riferisce l’Università, le prove vengono svolte senza esporre gli animali a rischi.
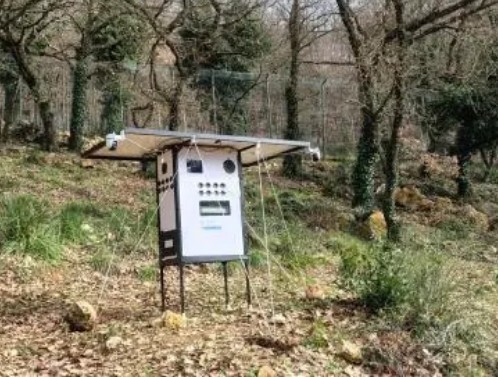
La scelta di un parco faunistico consente ai ricercatori di osservare il comportamento dei lupi e confrontare le risposte ai diversi stimoli, raccogliendo le informazioni necessarie per modificare il sistema.
È un passaggio fondamentale, ma distinto dalla protezione di un allevamento: osservare un lupo che si allontana durante un test non equivale ancora a dimostrare una riduzione delle predazioni nei pascoli aperti.
La ricerca si trova proprio in questa fase di sviluppo, nella quale ogni risposta aiuta a capire quali soluzioni meritino di essere approfondite.
Ultrasuoni e lampi di luce: che cosa è emerso dalle prime prove
I risultati descritti dai ricercatori sono preliminari e incoraggianti.
Gli ultrasuoni hanno mostrato una buona capacità di provocare una risposta di allontanamento. Le luci stroboscopiche hanno invece prodotto reazioni differenti a seconda del colore e della frequenza del lampeggio.
Questo significa che il modo nel quale il segnale viene emesso conta: modificare una frequenza o scegliere un colore diverso può cambiare il comportamento osservato.
I dati raccolti servono a individuare le combinazioni più promettenti e a capire come alternarle nel tempo. Il progetto cerca infatti di evitare che il lupo riconosca uno schema sempre uguale e impari a ignorarlo.
Per ora il comunicato non indica percentuali di efficacia, distanze operative o una durata dimostrata della risposta agli stimoli. Sono elementi che dovranno emergere dal prosieguo della sperimentazione.
Dall’esperienza di Remo nasce Romolo, ora in prova sull’Amiata
Il lavoro di Semproniano ha già prodotto un secondo passaggio: la realizzazione di Romolo, un prototipo che Trivellin descrive come «più maturo ed affidabile».
«L’esperienza raccolta con Remo ci è servita per progettare un secondo prototipo, Romolo, più maturo ed affidabile, con cui a fine settembre scorso è stata avviata una nuova campagna di test presso il Parco Faunistico del Amiata in Toscana», spiega il professore.
La sperimentazione toscana si sviluppa quindi attraverso due luoghi e due versioni del dispositivo, con un percorso nel quale i risultati delle prime prove orientano le scelte successive.
Remo e Romolo non sono, allo stato descritto dal progetto, due cani-robot che pattugliano i pascoli. Sono i prototipi con i quali viene studiata e migliorata la tecnologia di dissuasione. La componente mobile appartiene a una fase ulteriore della ricerca.
Una rete intorno al pascolo che intervenga quando serve
L’obiettivo successivo è costruire un sistema capace di sorvegliare l’area da proteggere e attivarsi in presenza del predatore.
«Una volta individuate le soluzioni più efficaci, prevediamo di sviluppare dei prototipi di sistema autonomo, capace di rilevare la presenza del lupo e attivare i propri dissuasori», dice Trivellin.
Il dispositivo dovrebbe allontanare l’animale dal pascolo e, nello stesso momento, trasmettere la segnalazione a un sistema di monitoraggio consultabile da remoto.
«L’idea di progetto è quindi quella di installare una rete di prototipi lungo il perimetro da proteggere».
Il funzionamento previsto lega così tre operazioni: rilevare, verificare e intervenire. La sorveglianza dovrebbe essere continua, mentre l’emissione degli stimoli sarebbe limitata ai momenti nei quali viene riconosciuta una presenza da controllare.
L’intelligenza artificiale per distinguere il lupo dagli altri animali
Uno dei problemi da risolvere è quello dei falsi allarmi. Nei pressi di un pascolo possono muoversi animali selvatici e domestici: un sistema che si attivasse a ogni passaggio rischierebbe di produrre interventi inutili e consumare energia senza necessità.
Per questo il progetto prevede l’utilizzo dell’intelligenza artificiale nella verifica della potenziale presenza del lupo, insieme ai sensori incaricati di rilevarla.
Il riconoscimento dovrà permettere di concentrare la dissuasione sul predatore, limitando le attivazioni non necessarie.
È una parte del lavoro ancora da sviluppare e mettere alla prova: l’affidabilità della distinzione tra animali diversi sarà decisiva per l’utilità del sistema.
Batterie e pannelli solari per funzionare lontano dalla rete
L’autonomia energetica è un’altra condizione essenziale. I dissuasori descritti dall’Università sono alimentati da una batteria ricaricata attraverso un pannello fotovoltaico, una soluzione pensata per consentire un funzionamento prolungato anche nelle zone isolate.
La ricerca punta a contenere i consumi dei sensori e delle operazioni di riconoscimento, mantenendo la sorveglianza senza richiedere un’alimentazione continua dalla rete elettrica.
Anche su questo fronte la tecnologia deve misurarsi con le esigenze di chi lavora sul territorio: collocazione dei dispositivi, autonomia e necessità di manutenzione saranno aspetti importanti dell’eventuale utilizzo futuro.
Il cane-robot, la fase successiva della ricerca
È il passaggio che colpisce maggiormente l’immaginazione: un robot mobile, simile a un cane, che possa raggiungere il punto nel quale è stato individuato il lupo.
Il progetto prevede, in una fase successiva, l’integrazione della rete di dissuasori con una macchina capace di muoversi su terreni accidentati e trasportare i dispositivi luminosi e acustici.
Il vantaggio cercato è la possibilità di spostare e orientare l’azione di deterrenza, portandola nelle zone nelle quali può essere più utile.
Il robot dovrebbe intervenire su segnalazione dei dispositivi perimetrali e potrebbe integrare ulteriori sensori per il pattugliamento del pascolo. Dovrebbe quindi saper raggiungere autonomamente l’area interessata e operare in un ambiente molto diverso da quello di un laboratorio.
Questa componente è ancora una prospettiva di sviluppo, non un servizio già disponibile per gli allevatori. Prima dell’impiego operativo dovranno essere verificate le capacità di movimento, il riconoscimento degli animali e l’efficacia dell’intervento.
Dalle prove controllate alla realtà degli allevamenti
Il passaggio più impegnativo sarà quello che separa il risultato sperimentale dall’utilizzo quotidiano: capire se e quanto le risposte osservate nei parchi possano tradursi in una protezione affidabile nei pascoli.
La ricerca non viene presentata come una tecnologia pronta a sostituire recinzioni e cani da guardiania. Per chi alleva, il suo possibile valore sarà quello di aggiungere una possibilità di prevenzione, se la sperimentazione ne confermerà l’utilità.
Nel materiale diffuso dall’Università non sono ancora indicati un prezzo di acquisto, una data di commercializzazione o risultati su una riduzione degli attacchi negli allevamenti.
È importante leggere la notizia per ciò che rappresenta: un percorso concreto di ricerca, con prototipi già in prova e primi riscontri sul comportamento dei lupi, dal quale potrebbero nascere strumenti nuovi.
Una ricerca veneta che trova in Maremma i luoghi dei test
Le attività rientrano nei progetti Heimat e Melken, finanziati rispettivamente da Regione Veneto e Veneto Agricoltura.
La collaborazione con i parchi toscani permette di sviluppare una ricerca nata anche dalle difficoltà degli allevamenti delle aree alpine e prealpine, ma rivolta a una questione che interessa territori diversi.
Semproniano e l’Amiata sono già parte di questo percorso: qui le reazioni dei lupi diventano informazioni sulle quali costruire e correggere le tecnologie.
Per gli allevatori, il risultato da raggiungere resta molto concreto: proteggere gli animali e il proprio lavoro. Per i ricercatori, la sfida è capire se un insieme di sensori, luci e suoni possa contribuire a farlo senza danneggiare il predatore.
Remo e Romolo sono il primo passo. L’eventuale cane-robot verrà dopo, se la ricerca riuscirà a trasformare questa possibilità in uno strumento capace di funzionare anche fuori dalle condizioni controllate dei test.